

Direction automobile-par-système filaire (SBW)|Composition, principe et caractéristiques
Une automobilediriger-par-filaire(SBW) se compose de trois composants principaux : un ensemble volant, un ensemble d'exécution de direction et une unité de commande électronique (ECU) principale, ainsi que des systèmes auxiliaires comprenant un système de prévention automatique des pannes et un système d'alimentation électrique.
Aperçu
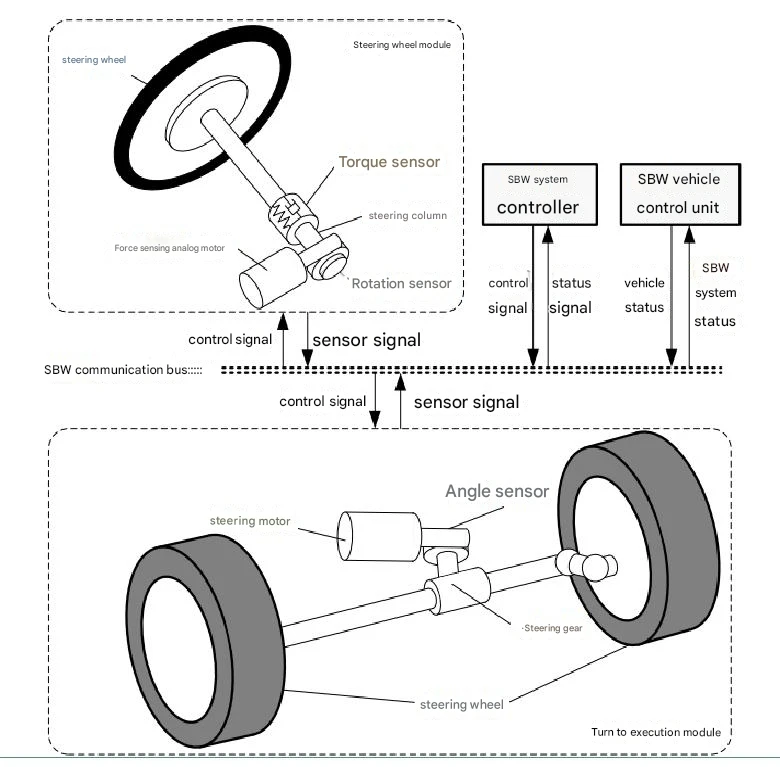
Un système de direction automobile-par-filaire (SBW) est composé de trois composants principaux : un ensemble volant, un ensemble d'exécution de direction et un calculateur principal, ainsi que des systèmes auxiliaires tels qu'un système de prévention automatique des pannes et une alimentation électrique.
L'ensemble volant comprend un volant, un capteur d'angle de volant, un capteur de couple et un moteur de couple de rappel de volant. Sa fonction principale est de convertir l'intention de braquage du conducteur (en mesurant l'angle du volant) en signaux numériques et de les transmettre à l'ECU principal. Parallèlement, il reçoit des signaux de couple de l'ECU principal pour générer un couple de retour au volant, fournissant ainsi au conducteur les informations correspondantes sur la sensation de la route. L'ensemble d'exécution de direction comprend un capteur d'angle de roue avant, un moteur d'exécution de direction, un contrôleur de moteur de direction et des composants de direction de roue avant, entre autres. Il accepte les commandes de l'ECU principal et contrôle la rotation des volants via le contrôleur du moteur de direction pour réaliser l'intention de direction du conducteur.
L'ECU principal analyse et traite les signaux collectés pour déterminer l'état de mouvement du véhicule, et envoie des instructions au moteur de couple de retour du volant et au moteur d'exécution de direction pour contrôler leur fonctionnement. Cela garantit que le véhicule offre une réponse optimale dans toutes les conditions de travail, réduisant ainsi le besoin du conducteur de compenser les changements dans les caractéristiques de direction du véhicule par la vitesse et allégeant la charge du conducteur. De plus, le contrôleur peut identifier les instructions d'opération du conducteur et juger si l'opération de direction est raisonnable dans l'état actuel. Lorsque le véhicule est dans un état instable ou que le conducteur émet une instruction incorrecte, le système SBW bloque le fonctionnement incorrect de la direction et effectue automatiquement un contrôle de stabilité pour restaurer le véhicule dans un état stable dès que possible.
Le système de prévention automatique des pannes est un module crucial du système SBW, qui comprend une série d'algorithmes de surveillance et de mise en œuvre. Il répond à différents types et niveaux de défauts avec des mesures de traitement correspondantes pour maintenir au maximum la conduite normale du véhicule. En tant que moyen de transport le plus utilisé, la sécurité des véhicules doit être la préoccupation première et le fondement de toute recherche. La détection et le traitement automatiques des défauts font donc partie des composants les plus importants du système SBW. Il adopte une logique rigoureuse de détection et de traitement des défauts pour améliorer encore les performances de sécurité des véhicules.
Le système d'alimentation est chargé d'alimenter le contrôleur, les deux moteurs d'exécution et les autres appareils électriques embarqués sur le véhicule. La puissance maximale du moteur d'exécution de l'angle de la roue avant à elle seule varie de 500 W à 800 W, et avec d'autres appareils électroniques du véhicule, l'alimentation électrique est soumise à une charge considérable. Par conséquent, pour garantir le fonctionnement stable du réseau électrique sous de fortes charges, les performances de l’alimentation électrique sont particulièrement importantes.
Principe de fonctionnement
Le système de direction du véhicule est un élément clé qui détermine la sécurité active d'un véhicule. Le système de direction automobile traditionnel est un système mécanique : le conducteur manipule le volant et le mouvement de direction est transmis aux volants via l'appareil à gouverner et une série de liaisons. Le système automobile SBW élimine la connexion mécanique entre le volant et les volants, réalisant une direction entièrement par énergie électrique. Il s'affranchit des diverses limitations des systèmes de direction traditionnels, permettant la conception libre des caractéristiques de transmission de force et des caractéristiques de transmission d'angle de la direction du véhicule. Cela apporte des possibilités illimitées à la conception des caractéristiques de direction des véhicules et représente une innovation majeure dans les systèmes de direction automobile.
Le principe de fonctionnement du système SBW automobile est le suivant : les capteurs détectent les données de direction du conducteur, qui sont ensuite transmises à l'ECU du véhicule via un bus de données, et les commandes de retour sont obtenues du système de commande de direction. Le système de commande de direction reçoit également les instructions de direction du conducteur provenant du mécanisme de commande de direction et les informations sur l'état des roues provenant du système de direction, commandant ainsi le mouvement de l'ensemble du système de direction. Le système de direction contrôle les roues pour qu'elles tournent à l'angle requis et renvoie l'angle des roues et le couple de rotation à d'autres parties du système, telles que le mécanisme de commande de direction, pour offrir au conducteur les sensations de la route. L'intensité de cette sensation de route peut être contrôlée par le système de commande de direction en fonction de différentes conditions.

Caractéristiques
Performances améliorées en matière de sécurité du véhiculeLa suppression des connexions mécaniques telles que la colonne de direction évite complètement les blessures du conducteur causées par la colonne de direction en cas de collision. L'ECU intelligent évalue la rationalité du fonctionnement du conducteur en fonction de l'état de conduite du véhicule et effectue les ajustements correspondants. Lorsque le véhicule se trouve dans des conditions de travail extrêmes, il peut automatiquement effectuer un contrôle de stabilité du véhicule.
Caractéristiques de conduite et maniabilité améliorées. Le rapport de direction (le rapport entre l'angle du volant et l'angle des roues) est ajusté dynamiquement en fonction de la vitesse du véhicule, de l'antipatinage et d'autres paramètres pertinents. À basse vitesse, le faible rapport de direction réduit l'angle de rotation du volant nécessaire pour tourner ou se garer ; à vitesse élevée, le rapport de direction accru garantit de meilleures performances de conduite en ligne droite.
Sensation de route optimisée du conducteurÉtant donné qu'il n'y a pas de liaison mécanique entre le volant et les roues directrices, la « sensation de route » du conducteur est générée par simulation. Le système peut extraire des signaux les informations qui reflètent le mieux l'état de conduite réel du véhicule et les conditions routières et les utiliser comme variable de contrôle pour le couple de rappel du volant. Cela garantit que le volant ne fournit au conducteur que des informations utiles, offrant ainsi une sensation de route plus réaliste.
Composition
Essentiellement, unsystème de pilotage-par-filairese compose de deux composants clés : un module de volant (également appelé actionneur de volant) et un module de direction (également appelé actionneur de roue). Le module de volant est monté sur la colonne de direction supérieure et comprend un volant traditionnel, des capteurs qui détectent l'angle de braquage, la force de direction ou le couple de direction, ainsi qu'un moteur électrique qui génère une sensation de direction appropriée pour le conducteur.